Thèse : Planification pour vol coordonné d'une flotte de drones à ailes fixes
- Candidat·e :
- Maël Feurgard
- Date :
- 23 novembre 2026 09:00
- Lieu :
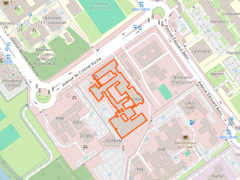
- ENAC - Amphithéâtre Bréguet 7 avenue Edouard Belin, 31400 Toulouse Online: https://teams.microsoft.com/meet/3962651708172228?p=SMArehyvSmVYWfk72j
- Unités :
- ris / ENAC-OPTIM-SYSDYN
- Délivré par :
- Université de Toulouse, EDSYS
- Mots clefs :
- Optimisation, Planification de trajectoires, Ailes fixes, Drone
Composition du jury
- Directeur·ice·s :
- Gautier Hattenberger, Enseignant-chercheur, Ecole Nationale de l'Aviation Civile
Nicolas Durand, Professeur, Ecole Nationale de l'Aviation Civile
Simon Lacroix, Directeur de recherche, LAAS-CNRS - Co-encadrant·e·s :
- Aurélie Clodic, Ingénieure de recherche, LAAS-CNRS
- Rapporteur·ice·s :
- Alcherio Martinoli, Professeur des universités, Ecole Polytechnique Fédérale de Lausanne
Cristina Barrado Muxí, Professeure des université, Universitat Politècnica de Catalunya - Examinateur·ice·s :
- Hector García de Marina, Directeur de recherche, Universidad de Granada
Thierry Simeon, Directeur de recherche, LAAS-CNRS
Résumé
Il est difficile d'orchestrer le mouvement de plusieurs engins volant autonomes dans un espace aérien partagé, d'autant pluspour une flotte d'avions. Ce problème apparaît dans plusieurs situations, telles que le vol en formation ou l'atterrissage en aéroport.Cela demande d'assurer une distance de séparation minimale tout en maintenant une vitesse de croisière constante et en arrivantà l'instant prévu.
Cette thèse présente comme solution une méthode basée sur l'énumération de différents chemins de Dubins,appelée "Dubins Fleet Path Planner".Etant donné un temps de trajet pour la flotte, la méthode construit l'ensemble des chemins possibles pour chaque avion.Puis elle vérifie la sépération entre tous ces chemins de façon parallèle. Cela donne les coefficientsde la matrice d'un problème de Programmation Linéaire en Nombres Entiers, déterminant s'il existe un choix de chemins sans conflitspour la flotte.Ce processus est répété pour différents temps de trajet, échantillonnés avec une résolution croissante jusqu'à atteindrela précision définie par l'utilisateur ou le temps maximal de calcul.De plus, on montre que cette méthode peut prendre en compte un vent constant uniforme,ainsi qu'être adaptée pour gérer les approches aéroportuaires.
Le "Dubins Fleet Path Planner" est d'abord validé avec des simulations Monte-Carlo de mise en formationsconsidérant jusqu'à 20 drones simultanément, avec un taux de succès moyen de 95% pour untemps de calcul moyen de 8 secondes. Puis il est utilisé pour un vol en formation réel avec 3 Parrot Disco,et la replanification de trajectoires d'approches à l'aéroport de Londres-Heathrow basée sur des données fournies par le réseau OpenSky.
Abstract
Moving several autonomous aerial vehicles in a shared airspace is a difficult task, and even more for a fleet of fixed-wing aircraft. This problem can arise in several situations, such as formation flight or airport landing. These require maintaining a minimal separation while staying at cruise speed and reaching destination at a given time.
This thesis seeks to answer this question by presenting a centralized method based on enumerating different Dubins paths, called Dubins Fleet Path Planner. Given a travel time for the fleet, it builds a set of possible paths for each aircraft. Then, it checks separation between each path pair. This yields coefficients for an Integer Linear Programming problem determining if a fleet-wide conflict-free solution exists. This process is repeated for different travel times sampled with increasing resolution until the user-defined accuracy or maximal runtime is met. It is also shown that the method can take into account a constant uniform wind, and can be adapted to managing airport approaches.
The Dubins Fleet Path Planner is first validated using Monte-Carlo simulations for setting up to 20 Uncrewed Aerial Vehicles in formation simultaneously, achieving an 95\% success rate for an average 8-second computation time. Then it is used for a real formation flight using 3 Parrot Disco, and replanning approach traffic at the London Heathrow Airport based on data from the OpenSky network.